这是一套面向定位技术方向的系统课程,围绕多传感器融合定位展开,从基础理论到工程实战逐层推进。课程内容覆盖3D激光里程计、点云地图构建、惯性导航原理、滤波融合方法、图优化融合方法以及传感器时空标定等核心模块,帮助学员在15天内建立完整的知识框架并具备动手实现能力。 课程内容结构 第一章 3D激光里程计:从激光雷达工作原理讲起,系统介绍ICP、NDT等前端里程计方案,深入讲解LOAM系列及LeAM-LOAM代码实现,并包含数据集与精度评价方法。 第二章 点云地图构建及基于地图的定位:涵盖回环检测、后端优化与点云地图构建,以及基于点云地图的定位方法,配合作业代码讲解巩固理解。 第三章 惯性导航原理及…...
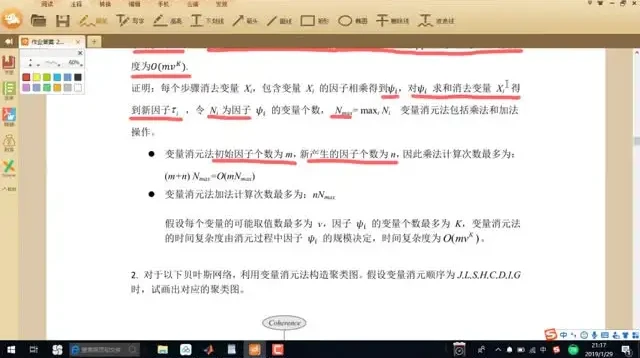
本教程以视频讲解与配套源码相结合的方式,系统性地介绍了概率图模型的核心概念与实际应用。内容从概率论与图论的基础知识出发,逐步深入到贝叶斯网络、马尔科夫随机场、因子图等关键模型,并详细讲解了推理算法,包括变量消元法、团树传播算法、信念传播算法,以及基于图切法和采样的近似推理方法。此外,教程还涵盖了参数学习、结构学习以及多个实际应用案例,帮助学习者从理论到实践全面掌握概率图模型,提升数据推理与学习能力。
课程内容概览:
- 概率图模型基础:PGM简介、概率论与图论基础知识
- 核心模型详解:贝叶斯网络、马尔科夫随机场、因子图
- 精确推理算法:推理问题分类、变量消元法、团树传播算法、信念传播算法
- 近似推理方法:二值图切法、基于约束松弛与对偶分解的推理、基于采样的近似推理
- 学习与作业:参数学习、结构学习、精确推理与近似推理作业讲解
- 实际应用:概率图模型在多个领域的应用案例
📢 以下文件由夸克网盘用户于2024-09-30分享(文件数量过多时仅展示部分文件)
概率图模型 - 带源码课件2.88GB
01.任务1:【视频】PGM简介_.mp4642.78MB
02.任务2:【视频】概率论与图论基础知识_.mp456.34MB
03.任务3:【视频】贝叶斯网络_.mp4180.07MB
04.任务4:【视频】马尔科夫随机场_.mp4154.47MB
05.任务5:【视频】因子图_.mp4205.31MB
07.任务7:【视频】推理问题分类及意义&变量消元法_.mp4145.03MB
08.任务8:【视频】团树传播算法_.mp4121.13MB
09.任务9:【视频】信念传播算法_.mp478.91MB
10.任务10:【视频】二值图切法_.mp476.67MB
11.任务11:【视频】精确推理作业_.mp495.05MB
12.任务12:【视频】BP算法_.mp4114.12MB
13.任务13:【视频】基于约束松弛和对偶分解的近似推理_.mp4189.47MB
14.1任务14:【视频】基于图切法的近似推理_.mp480.13MB
14.任务14:【视频】基于采样的近似推理_.mp480.16MB
15.任务15:【视频】近似推理作业_.mp4225.31MB
16.任务16:【视频】参数学习_.mp471.93MB
17.任务17:【视频】结构学习_.mp449.66MB
18.任务18:【视频】概率图模型的应用_.mp4117.1MB
19.任务19:【视频】概率图模型的应用2_.mp4143.27MB
任务20:【视频】作业讲解_.mp4125.66MB
共20个文件,合计:2.88GB

10积分